第五章 · 执行器与传感器
本编依据 Siciliano 等《机器人学:建模、规划与控制》第 5 章整理扩充,覆盖 §5.1–§5.4 全部十二个子节,并与第 6 周录播全程对齐(2026-10-12,2:29:00)。前四章一直在「算」——位姿、速度、静力学、轨迹;这一章换到硬件侧:算出来的量,最终靠什么装置去实现、又靠什么装置读回来。
正文与课件、板书三者逐节对应:老师的考点提示、重点指定、工程取舍(「传动装置还有一个作用就是定性的作用,把转动转化为平动」@0:31:26、「惯量它是起到一个延迟的作用,惯量小的话就比较容易控制」@0:33:01)都已写入正文并标注时间点,幻灯片截图则随文嵌入。
本编信息(录播)
- 录播:《机器人控制技术》第 6 周星期一第 3–5 节(2026-10-12 09:50–12:15),时长 2:29:00,学院路校区 B-228;平台会话
sub_id=5877638、教师流resource_guid=cee46cc20d8f44a588afddb2374a5d53; - 板书:整节课黑板上只有开课前预写的执行系统框图一页(能源 → 功放 → 执行器 → 机器人本体 + 传感器闭环;全程逐点抽样比对,老师只指点、不新写)。左下两行 、 是上一章留下未擦的;
- 课件:平台课件检测器共触发 247 帧;本编另从课件录像本地补入 9 帧(平台在 43:00–55:08 有 729 秒盲区,缺 5.1.2 伺服发动机与液压伺服发动机几页,由
raw/detect_slides.py补足),合并 256 帧去重后 79 页;本编嵌入 35 幅(含封面、目录、作业页与板书),每幅标注首现时刻; - 口述:平台语音转写本周未生成(
search-trans-result对本周恒定返回未查询到语音数据,第 3、4 周同一接口对照正常),本编转录改由本地 whisper.cpp 完成——600 s 分块转写 + 文本侧幻听清洗(2139 → 1757 句),术语错字按课件与上下文逐处订正,对照表见勘误页; - 关键勘误:平台的
created列比真实播放时刻早 120 秒,文件名的毫秒才是播放时刻(本编用录像做归一化互相关实测,8 帧误差 s);这一结论与src/ch04/errata.mdE4.1 相反,第 4 章图注可能整体早 2 分钟,已记为待复核项(见勘误页 E5.2)。
全章路线图(板书,本页还原)
老师开课前把这一章的总图写在黑板上(课件首帧之前就已写好)。它其实是§5.1 的功率链加上传感器闭环:
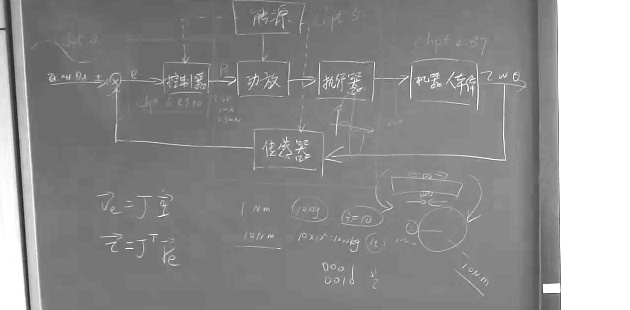
板书、课件与教材三者对本章的结构划分完全一致:执行器(能源 / 功放 / 伺服发动机 / 传动装置)在前,传感器(本体 / 外部)在后——这棵树就是本章的目录。
十二节一览
十二节各有分工。下表先列出每节回答的核心问题与建议优先级,随后再逐条说明理由。
| 节 | 这一节回答的问题 | 优先级 |
|---|---|---|
| 5.1 关节执行系统 | 关节运动靠哪四部分实现?功率怎么流? | 概念(必知) |
| 5.1.1 传动装置 | 为什么必须有减速器?有哪三种? | 核心(重点) |
| 5.1.2 伺服发动机 | 有刷、无刷、液压、步进各是什么?怎么选? | 核心(重点) |
| 5.1.3 功率放大器 | 斩波器与逆变器有什么区别? | 了解(点状) |
| 5.1.4 能源 | 电源与液压源各由什么组成? | 了解(点状) |
| 5.2 驱动 | 为什么要用传递函数描述驱动? | 概念(必知) |
| 5.2.1 电气驱动 | 电机的四个方程怎么推?两种「发电机」差在哪? | 精读(动手) |
| 5.2.2 液压驱动 | 液压侧多了哪两项? | 精读 |
| 5.2.3 传动装置影响 | 减速比到底改变了什么? | 核心(重点) |
| 5.2.4 位置控制 | 为什么位置环必须带积分? | 精读(动手) |
| 5.3 本体传感器 + 5.3.1 / 5.3.2 | 关节位置和速度怎么测? | 核心(重点) |
| 5.4 外部传感器 + 5.4.1 / 5.4.2 / 5.4.3 | 力、距离、视觉怎么测? | 精读(动手) |
优先级说明(按老师的课堂权重,引号内为原话)
- 核心 · 重点(5.1.1、5.1.2):传动装置的三重作用是本章第一处「考点密度最高」的地方;老师讲了八分钟,从作用讲到三种装置再到直接驱动的取舍,还给了「平方关系」的经验估算法(0:36:53)。伺服发动机部分则把有刷/无刷、电动/液压两条对比讲透——「从轻量化的角度,采用无刷的更好」(0:46:43)。
- 核心 · 重点(5.2.3):减速比把负载惯量按 、把负载力矩与非线性按 折算——这一条是「为什么用大减速器」的全部数学内容,也是第 7、8 章的地基。
- 精读 · 动手(5.2.1、5.2.4):电气驱动的四个方程与两种发电机特性需要能默写;位置控制的 PI 结构是第 8 章的正题前奏。
- 核心 · 重点(5.3):老师说「测量关节位置和速度是(伺服控制的)基础」——编码器与测速发电机是工业机器人上唯一必然存在的传感器(5.3.1/5.3.2)。
- 精读 · 动手(5.4.1–5.4.3):六维腕力传感器的坐标变换(作业 5.6)、距离传感器的几种原理、相机投影与 CCD/CMOS(作业 5.7)都是可算可考的素材。
- 了解 · 点状(5.1.3、5.1.4):放大器与能源在课堂上各只讲了一两分钟,记住「斩波器对永磁直流、逆变器对无刷」与「储液器 = 滤波电容」即可。
第一遍的验收标准:能默画出执行系统功率链并标出全部功率符号;能说出传动装置的三重作用与三种装置的适用场合;能默写电气驱动四个方程与 ;能说出位置环为什么必须加积分;能讲清编码器与测速发电机各自测什么、精度受什么限制——这五条就是本章的底线。
本章在全书中的位置(老师开课前 5 分钟的铺垫)
老师在正式讲第一节前,花了约十分钟把本章与前后各章的对应关系讲了一遍(00:13:36「我把这个章跟咱们大概的对应关系……给大家列了一下,可能也不非常严格」):
| 章 | 主题 | 与「机器人」的关系 |
|---|---|---|
| 第 2 章 | 位姿运动学 | 机器人本体(从建模的角度)——连杆、关节、轴承构成的机械结构 |
| 第 3 章 | 速度运动学 / 微分运动学 | 同上——「把机器人本体的物理规律表示出来」 |
| 第 5 章 | 执行器与传感器 | 硬件:本章 |
| 第 6 章 | 控制体系 | 与硬件相关的系统级内容——「如果学了第六章,对于怎么装配或者选型一个机器人系统是有帮助的」 |
| 第 7 章 | 动力学 | 机器人本体(建模) |
| 第 4 章 | 轨迹规划 | 为底层伺服控制提供参考输入 |
| 第 8 章 | 运动控制 | 控制器设计(位置 / 速度 / 姿态) |
| 第 9 章 | 力控制 | 涉及与环境交互 |
| 第 10 章 | 视觉伺服 | 控制器设计的范畴 |
为什么模型要准(00:14:53–00:15:37):模型不要求百分之百准确,但它为参数调节提供初始参考——「如果模型很准,这个初始参考值就可以满足控制律的需求;如果不准,就在初始参考值附近调一调,从而使系统稳定,或者达到我们想要的工程目标」。这也是本章要花力气建立驱动数学模型的原因。
一个很好用的类比(00:18:28–00:18:46):人能感觉到自己关节的角度和输出的力,靠的是本体感觉(从神经系统传到大脑)——「可能不看自己的手,就可以感觉到它在什么位置」。机器人对应的器官就是编码器与力矩传感器(老师 00:18:46:「对机器人来说,就需要编码器和力矩传感器来实现」)。
机械手还要接末端执行器(00:19:35–00:20:00):一只机械手由执行系统 + 机械机构(关节、连杆)+ 末端执行器组成。「末端比如说可以加磨削的工具,或者是加一个螺丝刀、加剪刀——跟实际的应用相关的执行器」。本章只讲执行系统与传感器,末端执行器本身不属于本章。
人也是这个回路里的一环(00:20:59–00:21:28):「除了机械手自己,人也要与机械手进行交互,或者人其实是最高级的控制」——人可以通过示教系统直接发指令,也可以辅助完成某些动作来实现对机械手的规划。与第 4 章的联系:老师提到「通过示教的方式,机械手和自己的内部传感器可以储存一个轨迹,用这种方式来进行轨迹规划也是可以的」——即示教再现(第 6 章)本身就是一种轨迹规划途径,这与 4.1 里「若规划通过示教再现技术进行,则对关节变量直接测量」相呼应。
关于讲授深度的一句诚实交代(00:22:18):「内部传感器这部分也会讲一下原理……其实如果真的去做传感器设计的话,底层的模型是非常复杂的,咱们三个课时肯定是不够的」——本章讲的是选型与使用所需的原理,不是器件设计。
本章的讲授重点(老师 00:22:39–00:23:41 明确交代):
- 「三种驱动方式,重点讲的是电气驱动」,气动和液压简单介绍;
- 「尤其是本体传感器,重点会讲位置传感器」;
- 「外部传感器包括力传感器、距离传感器以及视觉传感器」;
- 编码器的地位:「基本上用到电机就可以用到的传感器,就是编码器」——因为控制电机必须知道位置或速度(这一点在 5.3.1 展开)。
各节的关键结论与典型陷阱,都汇总在全章总结中,可随时回查。
一条主线
关节要的是「低速度、大转矩」,而伺服发动机的最优工况恰好是「高速度、低转矩」——这个矛盾由传动装置抹平。传动装置的作用有三重:定量(降速增矩)、定性(转动→平动)、减重解耦;三种典型装置(齿轮 / 丝杠 / 带与链)各管一段。发动机一侧,电机按「有刷 / 无刷」分化,液压按「低速大扭矩」取胜。到了建模,电气驱动写成四个方程、两种发电机特性(速度控制 / 力矩控制),液压驱动是同一套结构的平行版本(多出渗漏与可压缩性两项),传动装置则按 改写惯量与摩擦、按 改写力矩与非线性——于是多轴强耦合被削弱成「可独立设计的单轴 + 干扰」,位置环的 PI + 测速反馈才成立。传感器一侧分内外:本体传感器(位置 / 速度)是伺服的反馈源,外部传感器(力 / 距离 / 视觉)让机器人知道自己在跟什么打交道。(完整版见全章总结)
- 对照录播:每节标题后的括注是该节在录播中的时间区间;图注「课堂幻灯片 · mm:ss」标出课件首现时刻,可在原片定位;板书照片见上。
- 先看老师的取舍:每节末尾的「考点 · 老师原话」框,把老师关于重点是什么、工业上怎么选的原话连同时间点一并列出——这些句子比公式更接近考试的边界。
- 动手验证:作业三道题与 、相机投影、编码器分辨率等数值,都已逐一数值验证,见
tools/verify_homework05.py(make verify)。