5.1 关节执行系统
前四章解决的全是「算」:位姿怎么描述、速度怎么映射、轨迹怎么设计。从这一章起换到硬件侧——算出来的力矩和位置指令,最终要靠什么物理装置去实现。本章分两半:执行器(把电能/液压能变成关节运动)与传感器(把关节和环境的真实状态读回来)。本节先立总账:执行系统由哪四部分组成、功率从哪来又损失在哪、以及选型的出发点是什么。录播 00:23:44–00:33:19。
执行系统的四个组成部分
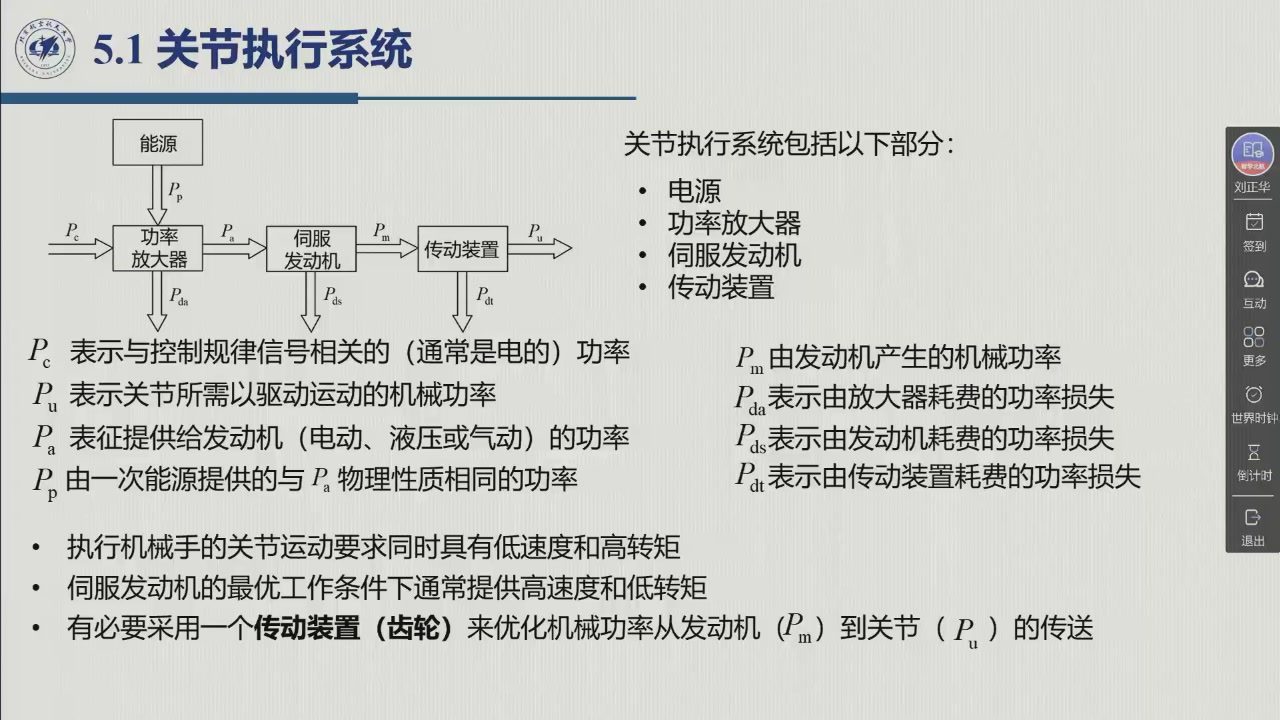
施加在机械手关节上的运动,通常由执行系统实现。执行系统由四部分组成(教材 §5.1、课件 0:23:44 页):
- 能源(power supply)——一次能源,提供与控制信号无关的功率;
- 功率放大器(power amplifier)——把控制规律给出的小信号放大成能驱动发动机的功率;
- 伺服发动机(servomotor)——把电/液压/气动的功率转成机械功率;
- 传动装置(transmission)——把发动机的高转速低转矩,匹配成关节需要的低转速高转矩。
这四部分串成一条功率链,末端才是关节与机械手本体(见下图)。
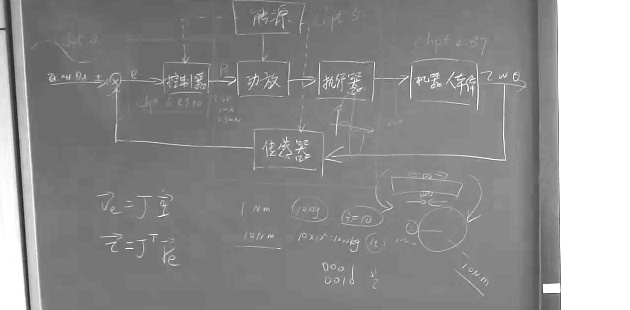
板书画的也是同一条链。 老师开课前把这一章的总图写在黑板上(与第四章用的是同一面黑板,只擦掉了中间那棵轨迹规划知识树):左侧是给定值与误差 ,中间一串方框,输出是机器人本体的 ,下方是传感器闭环。
为什么要有功放这一环? 老师在 00:09:29–00:11:20 用一组具体数字把这件事讲得最清楚,值得完整记下来:
| 控制器输出 | 电机 | |
|---|---|---|
| 器件 | 快速计算的微电子电路(如 TTL) | 几十瓦 / 几百瓦 / 上千瓦 |
| 电压 | 约 3.3 V | 视电机而定 |
| 电流 | 微安级到毫安级 | 安培级 |
| 功率 | 按 算约 3.3 mW | 与上面差 量级 |
| 好处 | 计算快——每秒万次到千万次 | 能产生运动 |
结论:控制器信号的功率不足以让电机动起来,但它有规律(幅值、相位都是确定的)——而这个「规律」正是控制律的载体。所以功放要做的不是「造出能量」,而是按这个规律去调制能源送来的功率(老师:「等比例地放大」)。这正是它的名字(“功率放大器”)的来历:放大的是功率,不是信号。
教材特意提醒:功率总可以表示为速度和力的乘积。这条恒等式的好处是,它物理内涵上指明了功率的种类——机械功率是「力 × 线速度」或「力矩 × 角速度」,电功率是「电压 × 电流」,液压/气动功率是「压力 × 流量」。因此功率链上每一段的功率,都能用该段的「力」和「速度」两个量写出来,这正是 §5.1.3 选型要从力和速度出发的原因。
功率流:六个符号
按教材 §5.1 的约定(图 5.1,即上面的课件页):
| 符号 | 含义 | 出现在哪一段 |
|---|---|---|
| 与控制规律信号相关的功率(通常是电的) | 控制器输出,功放的输入 | |
| 由一次能源提供的功率,与 物理性质相同 | 能源 → 功放 | |
| 提供给发动机的功率(电动、液压或气动) | 功放输出,发动机输入 | |
| 由发动机产生的机械功率 | 发动机输出,传动装置输入 | |
| 关节所需、用以驱动运动的机械功率 | 传动装置输出,关节输入 | |
| 由放大器耗费的功率损失 | 功放内部 | |
| 由发动机耗费的功率损失 | 发动机内部 | |
| 由传动装置耗费的功率损失(主要是摩擦) | 传动装置内部 |
把这张表读成一句话:能量从 一路「放大加粗」,沿途三次被截留,最后以 的形式作用在关节上。老师 0:30:54 的原话是「(加)传动装置会引起一部分的(损耗)、摩擦」,说的就是 。
沿链写功率平衡(教材 §5.1):
- 放大器: 与 之间是放大关系,不是守恒关系—— 的绝大部分来自能源 , 只起「控制」作用;
- 发动机:输入 、输出 ,效率 ;
- 传动装置:输入 、输出 ,效率 。
在 §5.2.3 会用「无间隙刚性传动 ⇒ 输入输出纯比例」这条假定,把传动装置写成比例环节;那时可以看到:理想传动装置不改变功率(),它改变的是力与速度的分配。
选型的出发点:从关节的力和速度出发
教材 §5.1 给出一句很简短的方针:为了选择执行系统的组成,应当「从构成机械功率 所需的描述关节运动的力和速度出发」。这句话看起来平淡,实际是本章往后所有工程取舍的源头——因为我们真正知道的需求,只有关节端要出多大力、走多快。
于是矛盾立刻出现(教材 §5.1.1、课件 0:33:23 页):
- 关节需要的:同时具有低速度和高转矩;
- 伺服发动机最优工作条件下的:高速度和低转矩。
两者正好相反,所以「一般而言,这种要求难以容许有效使用伺服发动机的机械特性」——必须插入一个传动装置,才能把发动机的工作点搬到关节需要的工作点上(教材 §5.1.1)。
这条矛盾就是本章的第一个「为什么」:传动装置不是可选的配件,而是工况匹配的必需品。它的三重作用(定量变换、定性变换、以及把发动机挪到基座附近以减小有效载荷)见 5.1.1 传动装置。
本章的四块内容,老师在 0:22:45 的目录页上列得很清楚:
本章的定位:讲完执行系统四部分后老师说「整个上面就是咱们的关节执行系统……是(机器人)机械系统的心脏,相当于咱们人体的肌肉这部分」(01:03:27)。
为什么要从功率讲起:「回顾功率总可以被表示为速度和力的乘积,其物理内涵容许指明功率的种类」(教材 §5.1);老师对功放这一环的说明是「(控制信号)需要功放——因为它要驱动电机,需要把功率放大」(0:11:04 前后)。
- 执行系统由哪四部分组成?按功率流的顺序写出来。
- 各是谁的功率?三处损失 分别发生在哪个环节?
- 执行系统选型应该从什么出发?
- 发动机与关节的「工况矛盾」是什么?由此必然推出哪个部件?
核对
能源 → 功率放大器 → 伺服发动机 → 传动装置(末端接关节与机械手本体)。控制信号功率 进入功放,能源提供 ,功放输出 给发动机,发动机输出机械功率 ,经传动装置后以 作用于关节。
控制规律信号(电)、 一次能源(与 同性质)、 提供给发动机(电/液压/气动)、 发动机产生的机械功率、 关节所需的机械功率。损失: 放大器、 发动机、 传动装置(摩擦)。
从构成机械功率 所需的、描述关节运动的力和速度出发。
关节要低速度、高转矩,而伺服发动机最优工况是高速度、低转矩,两者相反 ⇒ 必须用传动装置做工况匹配。
5.1 小结与常见错误
- 一条功率链:能源 → 功率放大器 → 伺服发动机 → 传动装置 → 关节。四部分各司其职,三处损失各记一个符号。
- 一个出发点:选型从关节端的力与速度倒推,而不是从手上现成的电机倒推。
- 一对矛盾:「关节低速高转矩」对「发动机高速低转矩」——这是传动装置存在的理由,也是 §5.2.3 要定量分析的起点。
- 把功率放大器当成「信号放大器」——它放大的是功率;控制信号 只是「指挥」,能量来自能源 。
- 以为传动装置改变功率——理想(无间隙刚性)传动装置不改变功率,只改变力与速度的分配;真实的损失才体现为 。
- 忽略损失那一环——算执行系统效率时,要用 ,而不是只看电机效率。