5.1.1 传动装置
上一节留下的问题在这里回答:发动机与关节的工况正好相反,传动装置是把这个矛盾抹平的部件。但它的作用远不止「减速」——老师把它拆成三个:定量变换、定性变换、以及减重。本节最后讨论「那不用传动装置行不行」(直接驱动),并给出老师的一个经验估算法。录播 00:30:54–00:38:23。
5.1.1.1 传动装置的三个作用
教材 §5.1.1 的表述是:传动装置的选择取决于功率需求、期望的运动类型、以及发动机相对关节的安装——这三条恰好对应三个作用。
- 定量变换:定量地传输发动机的输出(速度和力矩)——即「降速增矩」。老师 0:31:03:「就是降速增矩」。
- 定性变换:定性地改变运动形式——把绕发动机轴的旋转运动转化为关节的平移运动。老师 0:31:26:「电机只能提供一个转动的需求,但实际的过程中我们可能需要一个平动的需求……就需要一个机构,把转动转化成为平动。」
- 减重(优化有效载荷):当发动机位于关节上游时,可以通过减小有效载荷,优化机械手的静态性能和动态性能。典型做法是把发动机装在机器人基座上——「则机械手总重量将降低,而功率—重量比将提高」(教材 §5.1.1)。
第 3 条老师在 0:32:10 展开得最细,值得原样保留:把比较重的质量和机械臂都放在基座附近,通过传动方式把动力传到末端,这样末端惯量小,「其实是有助于控制的」。他举的例子是实验室做的线缆驱动(远端驱动)机械手——电机放在身上或近端,通过线缆把动力传到末端,「这样可以大大减小(末端)附加惯量」。
为什么惯量小就好控制?老师给了一句很本质的话(0:33:01):
「惯量它是起到一个延迟的作用。」 惯量大了,做算法补偿时始终得考虑这个惯量、提前预判它会带来什么影响;惯量小的话就比较容易控制。
这正是 3.8 静力学 之后第一次出现「动力学」这个词——本章只做定性讨论,第 7 章才正式建模。
5.1.1.2 三种典型传动装置
教材 §5.1.1 与课件 0:33:23 页给出工业机器人上最常用的三种:
| 装置 | 变换性质 | 特点 | 什么时候用 |
|---|---|---|---|
| 圆柱齿轮(spur gears) | 旋转 → 旋转 | 通过改变旋转轴和/或平移作用点来改变发动机的旋转运动;通常具有宽截面齿和下沉轴结构 | 需要换向 / 换轴位置时 |
| 丝杠(lead screws) | 旋转 → 平移 | 把发动机的旋转运动转换为平移运动,用于移动关节;为减小摩擦常预装滚珠丝杠以提高刚性并降低间隙 | 移动关节(棱柱关节)的驱动 |
| 同步带(timing belts) / 正时链(chains) | 旋转 → 旋转 | 运动学上二者等价,用于把发动机定位在远离驱动关节的轴上;皮带靠拉紧传动,用于高速度、低力量;链条质量大,高速时会颤动,用于低速度需求 | 按速度高低二选一 |
老师在 0:34:07 把「二选一」讲成了物理直觉,比教材更直白:
- 同步带「相对来说比较轻,可以(在)高速的时候效果好一点」——但带是橡胶的,「矩太大的话就会变形」;
- 正时链「质量比较大,所以说它速度高的话,惯量大是会有(震颤)」,所以高速不合适;「但是低速高矩是可以,因为它是钢的」。
一句话总结:要快要轻用带,要重(大力矩)耐操用链。
在无间隙刚性传动的假定下,输入力(速度)与输出力(速度)之间是纯比例关系(教材 §5.1.1)。
这条假定是本章往后一切推导的地基:§5.2.3 用它把传动装置写成比例环节,从而得到「传动比如何改变系统的等效惯量、等效刚度与非线性影响」的全部结论。
5.1.1.3 直接驱动:可以不用传动装置吗
某些时候,执行系统发动机的机械特性可能允许不使用任何传动装置而把发动机直接连接到关节上,称为直接驱动。
收益:由于传动装置弹性和间隙导致的缺点被消除——没有齿隙、没有回差、没有传动刚度问题。
代价:需要更复杂精密的控制算法。教材 §5.1.1 给出的理由是:没有了减速齿轮,就无法忽略动力学模型中的非线性耦合项。
老师把「代价」讲得更具体(0:35:19–0:36:30):直驱时「它对控制算法的要求就非常高」——因为关节与下游各关节之间是强耦合的:
「因为(没有)传动装置的情况下,相当于这个关节和下游关节,它都是强耦合的……如果我们加上传动装置,我控制这个关节就单独控制这个关节;通过传动装置这个比例系数,可以把下游的动力耦合或者非线性的耦合因素给减弱了。」
也就是说,传动装置还有第四个隐藏作用:解耦——把「一整条链上的强耦合系统」切成「每轴一个近似独立的单输入单输出系统」。这正是为什么第 8–10 章的控制器大多可以按关节分别设计。
结论(教材 §5.1.1):由于成本、发动机尺寸和控制复杂性的原因,直接驱动在工业机械手中并不普遍。
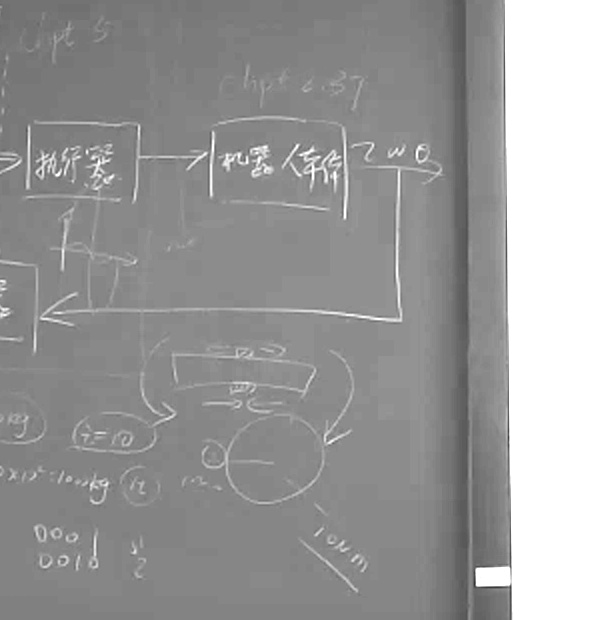
老师的经验估算(0:36:53–0:38:23)。 他用一个「不严格但工厂上可以这样理解」的算法说明直驱为什么不划算:直驱所需的电机质量随所需转矩的平方增长——要产生 1 N·m 也许要 10 kg 的电机;那么同样用直驱去产生 10 N·m,就要 kg(一吨)级的电机。而如果改成减速比 10 的减速器,「输入的是一牛米,这个是 10 倍,输出的就可以是(10 N·m)」,而「这个减速箱可能几百克、几十克就可以了」。
板书右下角画的正是这个算例:
三个作用:「在这边的作用我们刚才讲的是其中一个作用,就是定量的一个作用,就是降速增矩」(0:31:03);「还有一个作用就是定性的作用……把转动转化成为平动」(0:31:16);「为了减少有效载荷、减少末端的惯量,这个时候我们就可以把比较重的质量和机械臂都放在基座附近」(0:32:10)。
惯量的本质:「惯量它是起到一个延迟的作用……惯量小的话就比较容易控制」(0:33:01)——这句话是第 7 章动力学的引子。
带与链的分工:「一般高速低矩要求的时候可以采用同步带;低速高矩要求是采用正时链」(0:34:07)。
直驱为什么难:「采用直驱,它对控制算法的要求就非常高」;「(没有)传动装置的情况下,相当于这个关节和下游关节都是强耦合的;加上传动装置,我控制这个关节就单独控制这个关节」(0:35:26、0:36:12)。
平方关系(经验、不严格):「(直驱)这就是平方倍的关系,相当于 千克的一个电机」(0:37:20);换成减速比 10 的减速器,「这个减速箱可能几百克、几十克就可以了」(0:38:12)。
- 传动装置的三个作用各是什么?第三个作用改善的是静态性能还是动态性能,为什么?
- 同步带与正时链分别在什么速度/力矩需求下使用?各自的物理原因是什么?
- 「无间隙刚性传动」这条假定给出了什么结论?它在后面哪一节被用来推导传动比的影响?
- 直接驱动省掉了什么、付出了什么代价?为什么说传动装置还起了「解耦」作用?
核对
① 定量变换(降速增矩);② 定性变换(旋转 → 平移);③ 减重/优化有效载荷——发动机移到基座或上游,减小末端惯量,同时改善静态(功率—重量比提高)与动态(末端惯量小、易控制)性能。
同步带:高速度、低力量(带轻、但橡胶带力矩大会变形);正时链:低速度、大力矩(钢质耐大矩,但质量大、高速会颤)。
纯比例关系(输入力/速度 ↔ 输出力/速度线性成比例)。它在 §5.2.3「传动装置影响」中被用来推导等效惯量、等效刚度与非线性耦合的减弱。
省掉传动装置的弹性与间隙;代价是没有减速齿轮后动力学模型的非线性耦合项无法忽略,需要更复杂的控制算法(甚至要用传感器在线评估末端的非线性因素)。传动装置同时把强耦合的多轴系统解耦成可独立设计的单轴系统。
5.1.1 小结与常见错误
- 一句话:传动装置把发动机的工作点(高速低矩)搬到关节需要的工作点(低速高矩),顺带完成换向、换运动形式和减重解耦。
- 三种装置:齿轮换向、丝杠转平动、带/链做远置传动(带快、链重)。
- 一条假定:无间隙刚性 ⇒ 纯比例,这是 §5.2.3 的地基。
- 一个取舍:直驱精度高但控制难、成本高,工业上用「电机 + 减速器」更普遍。
- 只记住「减速增矩」,漏掉定性变换与减重解耦——后两条恰是老师反复强调的。
- 认为传动装置「改变功率」——理想传动不改变功率(),只重新分配力与速度。
- 把直驱当成「更先进所以更好」——它换掉的是弹性与间隙,代价是控制复杂度;工业上多数场合并不采用。