第四章 · 轨迹规划
本编依据 Siciliano 等《机器人学:建模、规划与控制》第 4 章整理扩充,覆盖 §4.1–§4.3 全部六节(含三个子节),并与第 4 周录播全程对齐(2026-09-28,2:29:00)。正文与课件、板书三者逐节对应:老师的考点提示、重点指定、工程取舍(「重点介绍混合梯形」@0:48:11、「主要是理解这个思路」@1:47:59)都已写入正文并标注时间点,幻灯片截图则随文嵌入。
本编信息(录播)
素材与生成方式
- 录播:《机器人控制技术》第 4 周星期一 第 3–5 节(2026-09-28),时长 2:29:00,学院路校区新主楼 B228;平台会话
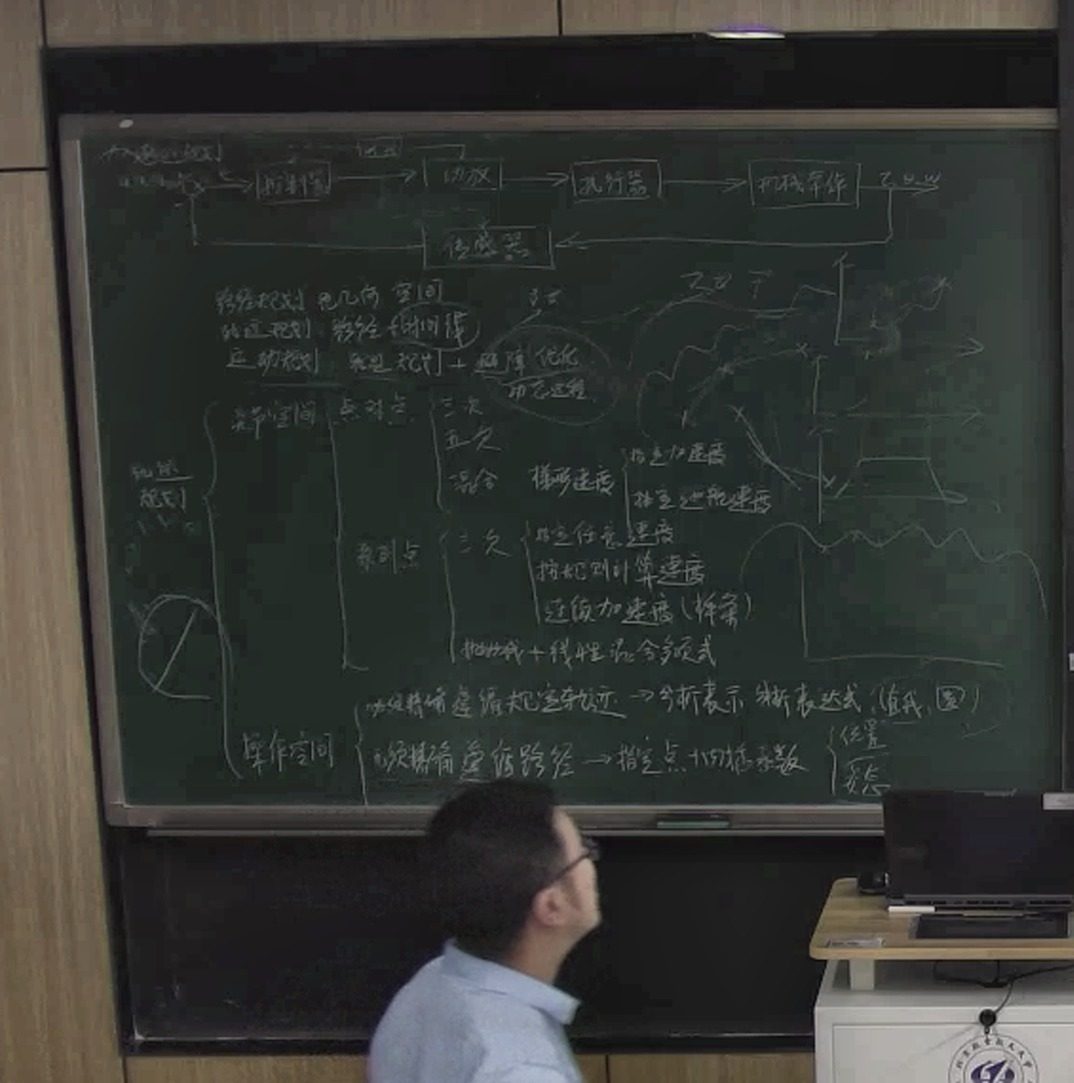
sub_id=5869130、resource_guid=6758c35f2646425a8492e7afb5f7d554; - 板书:与第 3 周一样,整节课黑板上只有开课前预写的全章路线图一页(15:00–141:40 逐点抽样比对,全程未擦改;板书转录见 raw 素材,照片见下)——下面的路线图正是照这一页还原的;
- 课件:平台课件检测器共触发 250 帧,去重后 35 页;本编嵌入 34 幅(含封面、目录、作业页),每幅标注首现时刻;
- 开课补讲:正式上课前约 5 分钟,补的是第三章的收尾内容(六维力传感器测得的量在不同坐标系间的转换、广义雅可比的对偶性)。老师对此明确「咱们考试是没有这个」(0:08:33),因此本编只作提及、不展开;
- 口述:平台语音识别错字较多(「梯形→七行/提升/畸形」「抛物线→保护线」「多项式→图像式/动向式」「阶次→接触」「示教再现→视调技术」等,勘误页有对照表),本编引用时已按板书、课件与上下文逐处订正。
全章路线图(板书,本页照片级还原)
老师开课前把整章写在了黑板上(课件首帧 0:21 之前就已写好)。左上是闭环控制框图,中上是三个概念的分层,中下是知识树,右侧是第三章对偶性(开课补讲、不考):
板书与教材、课件的结构完全一致——这棵树就是本章的目录:关节空间(点对点 / 系列点)是基础与主体,操作空间(路径基元 / 位置 / 指向)是推广。
六节一览
六节各有分工:下表先列出每节回答的核心问题与建议优先级,随后再逐条说明理由。
| 节 | 这一节回答的问题 | 优先级 |
|---|---|---|
| 4.1 路径和轨迹 | 路径、轨迹、运动规划差在哪? | 概念(必知) |
| 4.2.1 点对点运动 | 只有起点、终点、时间,怎么走? | 核心(重点) |
| 4.2.2 通过系列点的运动 | 要经过一串点,怎么走? | 精读(动手) |
| 4.3.1 路径基元 | 直线、圆弧怎么解析地写出来? | 精读(动手) |
| 4.3.2 位置 | 操作空间的直线/圆弧怎么带时间? | 精读 |
| 4.3.3 指向 | 姿态怎么规划? | 浏览(了解) |
优先级说明(按老师的课堂权重,引号内为原话)
- 核心 · 重点(4.2.1):三次多项式讲完后,老师明说「咱们五次(多项式)上会简单地介绍一下,然后重点介绍混合梯形」(0:48:11)。梯形速度曲线(LSPB) 既是本节的重点,也是全章工业落地时的重心;三次、五次多项式则属于「解方程」的基础练习。
- 精读 · 动手(4.2.2):样条是本章的理论高峰,但老师给的态度是理解优先:「实际过程中其实都有程序已经写好,包括已经商用的一些机械臂……主要是理解这个思路」(1:47:59)。因此四条路线的选型判断(各自适合什么场合)比手算更重要。
- 概念 · 必知(4.1):路径 / 轨迹 / 运动规划三者的分界是概念题的常见素材;老师同时强调「即使在操作空间中进行规划,最后也要把它转到关节空间」(0:37:39),这是本章的骨架。
- 精读 · 动手(4.3.1、4.3.2):圆弧的随体坐标系与圆心公式是作业与考试的直接素材;老师还点出「法向单位向量就是向心加速度的方向」(2:13:56)。
- 浏览 · 了解(4.3.3):姿态规划老师只给原理、「不详细讲」(2:26:03)——但要点仍须清楚:旋转矩阵为什么不能直接插值(正交性会被破坏),以及欧拉角法与角和轴法各自的思路是什么;细节可从简。
- 不考:开课补讲的第三章对偶性、传感器坐标系变换(0:08:33)。
第一遍的验收标准:能独立解三次 / 五次多项式系数、能写出梯形速度曲线的 方程与两条约束、能说出样条为什么降维到三对角系统、能推圆弧的圆心公式——这四条就是本章的底线。
各节的关键结论与典型陷阱,都汇总在全章总结中,可随时回查。
一条主线
点对点运动用「最少约束 + 一个性能指标」把轨迹锁死(三次多项式),工业上则换成峰值可控的梯形速度曲线。点一多,就把一整个高阶多项式拆成一串低阶多项式,再按「补什么条件」分化出四条路线(指定速度 / 计算速度 / 加速度连续 / 抛物线混合)。到了操作空间,先把几何路径解析化(参数、弧长、Frenet 标架),再用弧长时间律 把关节空间的所有武器搬过去。最后是姿态:单独规划,用欧拉角或角和轴把它化成一维问题。(完整版见全章总结)
怎么用这一编
- 对照录播:每节标题后的括注是该节在录播中的时间区间;图注「课堂幻灯片 · mm:ss」标出课件首现时刻,可在原片定位;板书照片见上。
- 先看老师的取舍:每节末尾的「考点 · 老师原话」框,把老师关于考什么、重点是什么、工业上怎么选的原话连同时间点一并列出——这些句子比公式更接近考试的边界。
- 动手验证:三次 / 五次 / 梯形 / 样条的闭式解与三个作业题都已逐一数值验证,见
tools/verify_ch04_traj.py(make verify)。