Linux → Agent 与分布式
进程、网络与容器的基础在 Linux 卷里已经讲过;Agent 的沙箱与权限、分布式的 TCP 与容器基础都建立在它上面,两本书都不重讲。
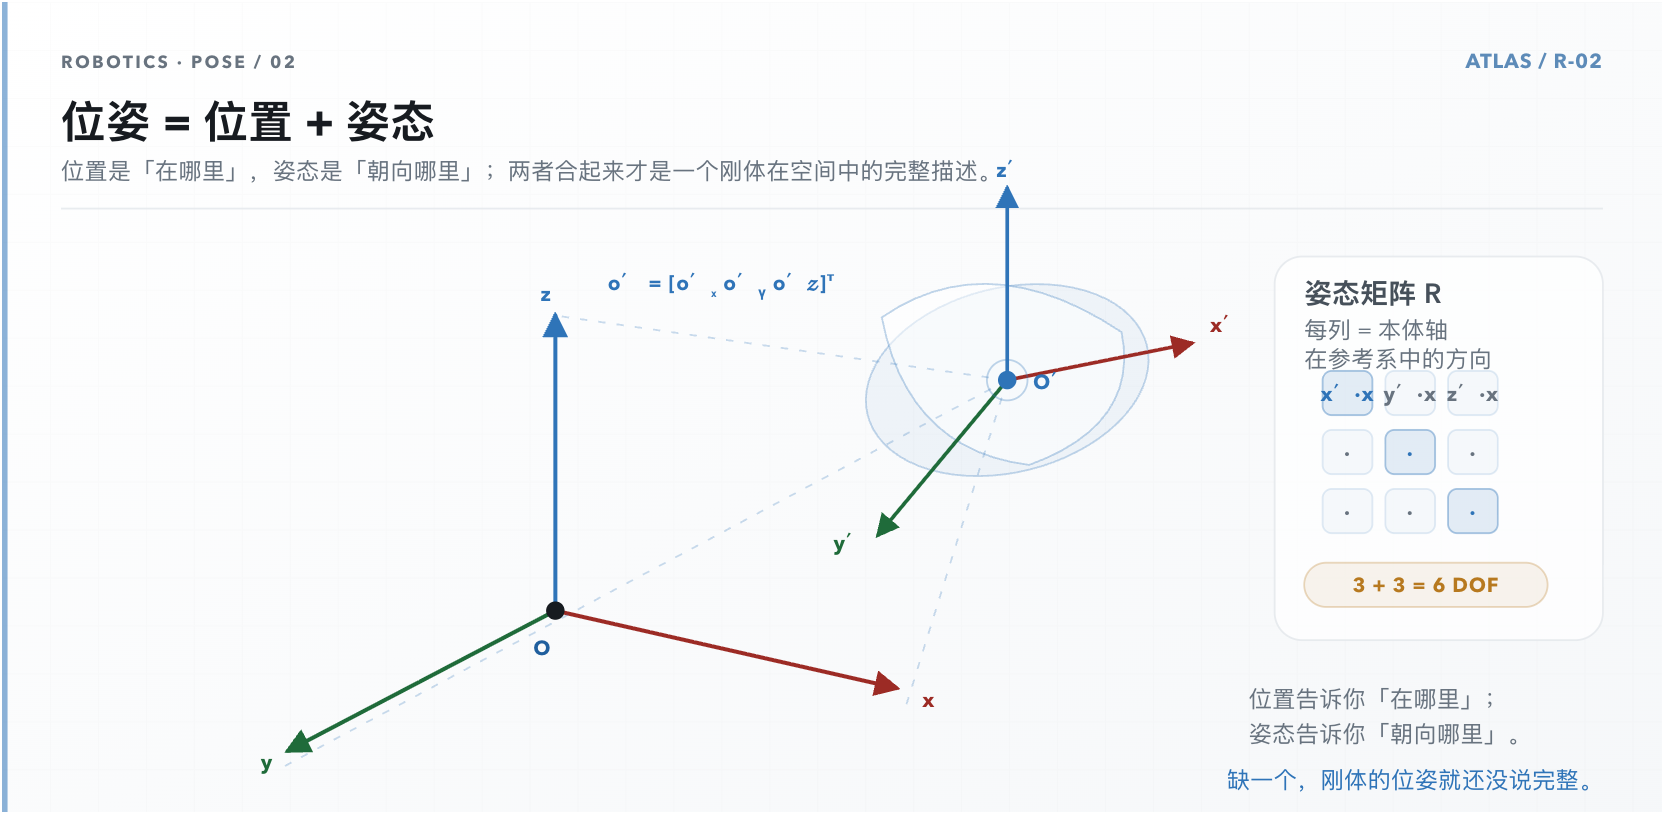
依据:Agent 卷导览写明前置 Linux 第 2、3、5 篇;分布式卷引用 Linux 第 4、5 篇。 05 Linux→06 Agent/07 分布式刚体的完整描述由两部分组成:位置给出参考点 O′ 在参考系中的三个坐标;姿态由三根固连轴在参考系中的方向余弦给出。图中同时标出参考系、本体坐标系与 6 个自由度。
 ROBOTICS机器人控制技术
刚体位姿、正逆运动学、雅可比、奇异性、轨迹规划与执行器。
02
 LINEAR ALGEBRA矩阵论
线性空间、线性映射与矩阵分解;含证明、习题与自测。
03
 NUMERICAL METHODS数值分析
误差、范数、线性方程组、特征值、非线性方程与插值;附数值线性代数工具箱,实验经 Python 复算。
04
 DEEP LEARNING深度学习导论
神经网络、序列建模、视觉、生成模型、强化学习与前沿主题。
05
 LINUX & KERNELLinux 系统与内核
命令行、Shell、CSAPP、系统编程、内核、网络与云原生;附 11 个真实项目的从零复现。
06
 AGENT SYSTEMSAgent 系统工程
循环与状态、工具协议、沙箱与权限、上下文与记忆、规划与多智能体、评估、观测与治理。
07
 DISTRIBUTED SYSTEMS分布式系统与数据面
远程调用与失败、复制与共识、事务与消息、缓存与观测、容量与演练;从一次工具调用走到可验证的一致性。
每本书都有导览页与章末练习或检查;标注为待补或占位的内容,以各书导览页的最新说明为准。
每本书都可以独立开始。下面三条是按学科与前置关系整理的建议顺序,依据来自各书的导览页与入学诊断。
进程、网络与容器的基础在 Linux 卷里已经讲过;Agent 的沙箱与权限、分布式的 TCP 与容器基础都建立在它上面,两本书都不重讲。
依据:Agent 卷导览写明前置 Linux 第 2、3、5 篇;分布式卷引用 Linux 第 4、5 篇。 05 Linux→06 Agent/07 分布式模型基础读深度学习导论;Agent 卷只写新增的系统层:循环、工具、沙箱、上下文与评估,不重讲神经网络与训练。
依据:Agent 卷导览写明「模型基础读《深度学习导论》」。 04 深度学习→06 Agent线性映射与矩阵分解是雅可比、广义逆与奇异性的语言;数值分析补上误差控制与数值求解。
依据:机器人卷的入学诊断要求线性代数(正交矩阵、特征值);第 3 章讲雅可比与广义逆。 02 矩阵论→03 数值分析→01 机器人站点由 mdBook 构建。七本书共用一套视觉层与浏览器脚本(shared/),各书只保留自己的样式与构建配置;搜索索引、公式与插图随站分发,页面运行时不请求第三方资源。